第九章:主流改进方向与前沿论文(截至 2026 年中)
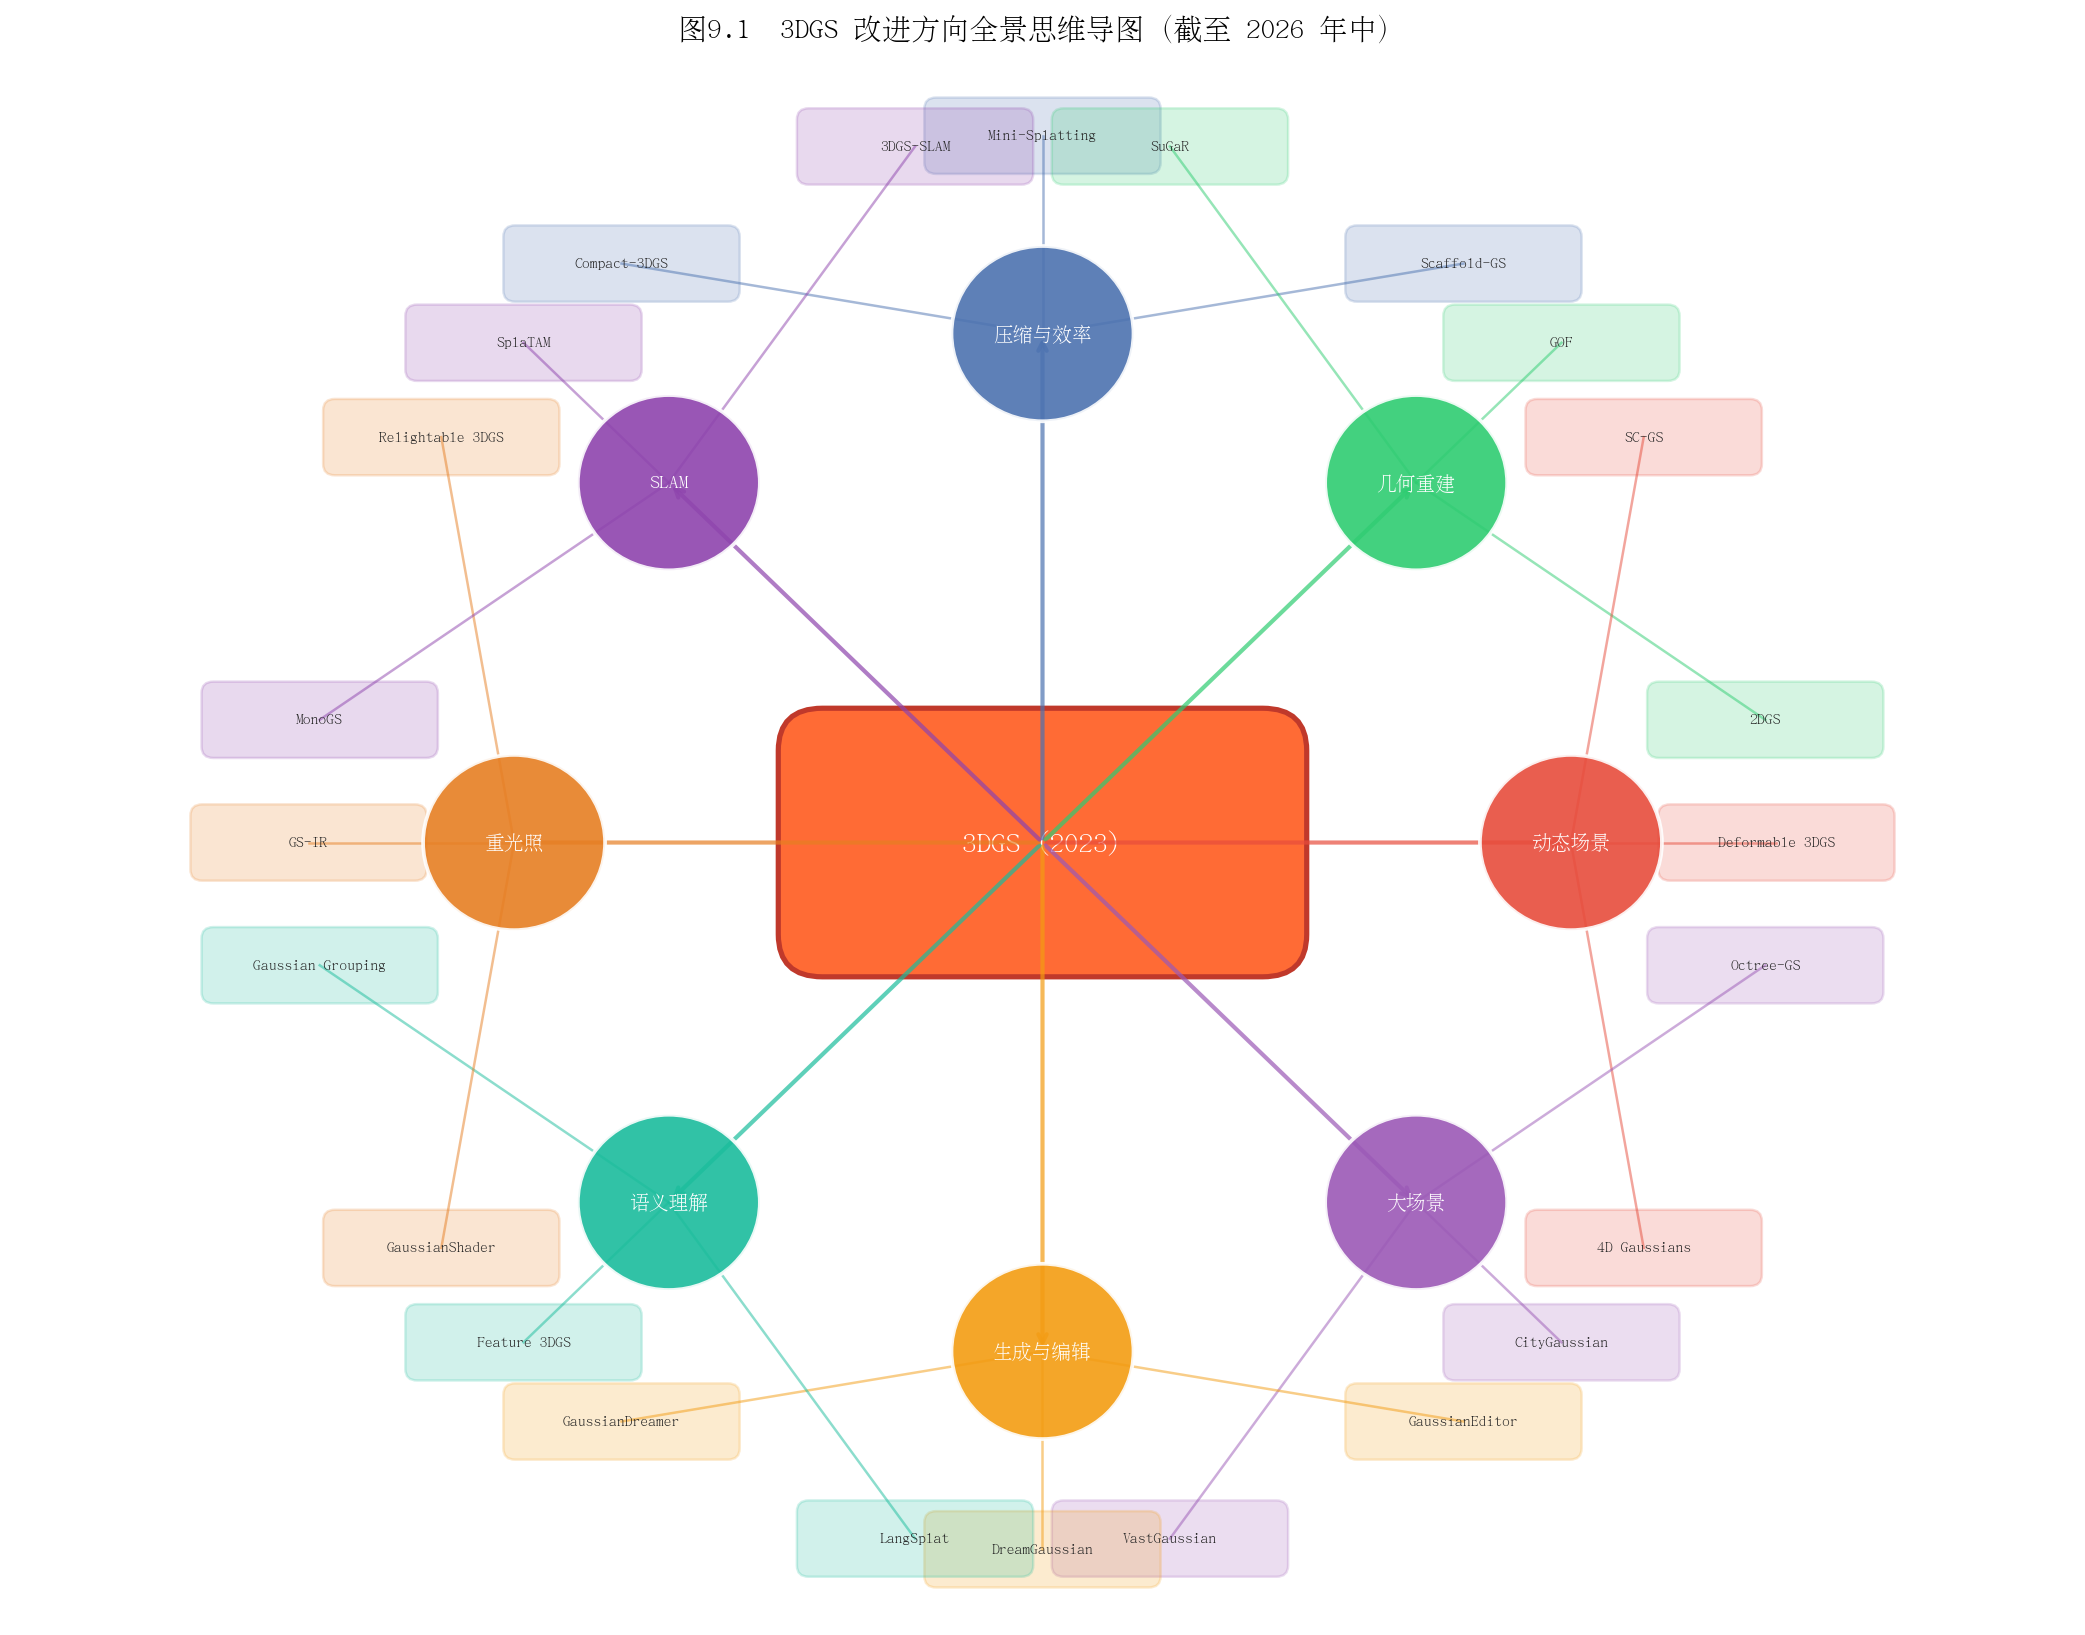
原版3DGS是起点,不是终点。本章系统梳理2023年至今最重要的改进方向。
9.1 高效表示与压缩
问题:原版3DGS一个场景需要300-800MB,在移动端、网页端或多场景应用中不可接受。
代表工作
Scaffold-GS(CVPR 2024,arXiv:2312.00109)
核心思想:引入锚点(Anchor)作为中间层,每个锚点生成若干神经高斯(Neural Gaussians),通过MLP预测而非直接存储。
锚点数量 << 高斯数量,大幅减少存储
神经高斯的属性通过特征向量+MLP动态生成,表达能力更强
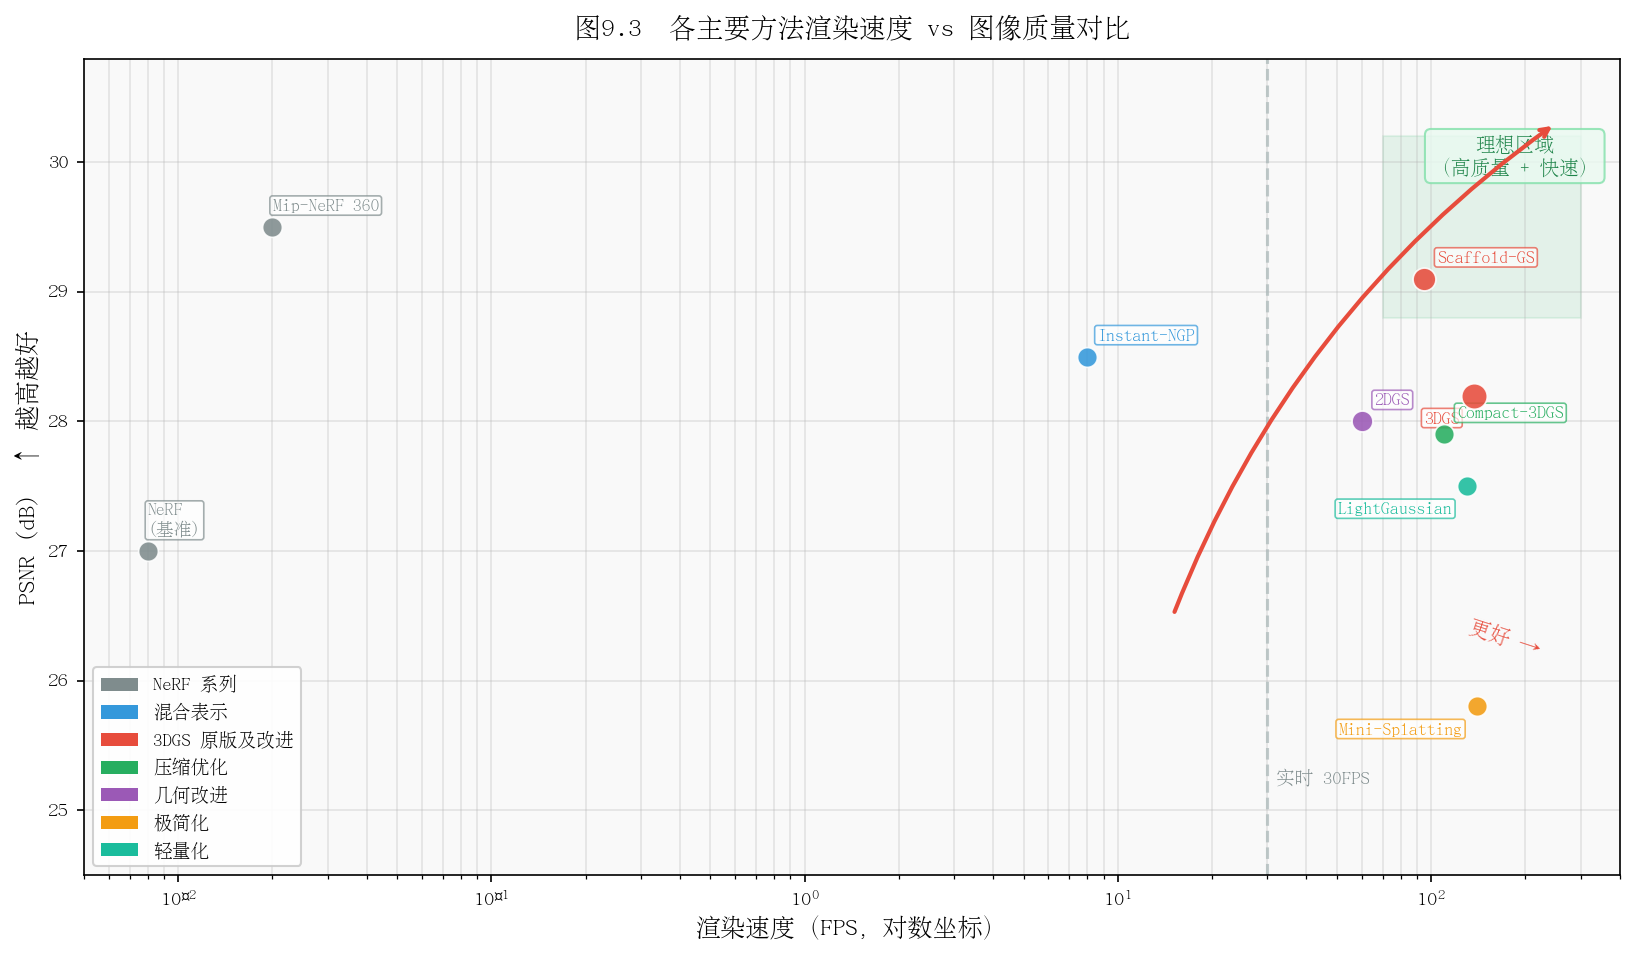
PSNR 比原版高约 0.5-1 dB,高斯数量减少 30-50%
后续工作 Octree-GS 在 Scaffold-GS 基础上加入八叉树层次结构
Mini-Splatting(ECCV 2024,arXiv:2403.14166)
将高斯数量压缩到原版的 0.2%(200万→4000个),通过重要性采样选取关键高斯。
LightGaussian(NeurIPS 2024,arXiv:2311.17245)
训练后剪枝+蒸馏,在保持80% PSNR的前提下,模型压缩至原版10-20%大小。
gsplat 库(持续更新,github.com/nerfstudio-project/gsplat)
不是论文而是工程工具:提供比官方实现更高效的CUDA光栅化器(内存占用降低约30%),且 API 更易于二次开发。
方法 |
压缩比 |
PSNR损失 |
特点 |
|---|---|---|---|
原版3DGS |
1× |
0 |
基准 |
LightGaussian |
5-10× |
~0.5 dB |
训练后压缩 |
Scaffold-GS |
1.5-2× |
+0.5 dB(更好) |
训练时优化表示 |
Mini-Splatting |
500× |
~3 dB |
极限压缩 |
思考题:Scaffold-GS 的锚点 + 神经高斯架构,实质上引入了 MLP(类似NeRF)。这是不是在"退化"回NeRF?它和NeRF的根本区别是什么?
9.2 几何与表面重建
问题:3DGS 用体积高斯基元表示场景,从中提取精确的三维表面(网格)很困难。高斯椭球不在表面上,也不贴合表面。
代表工作
2DGS(SIGGRAPH 2024,arXiv:2403.17888)
将三维高斯椭球替换为二维高斯圆盘(Disk/Surfel)。二维高斯天然贴合表面,从而:
几何重建质量显著提升(Chamfer Distance减少40%以上)
网格提取更简单(TSDF融合效果更好)
代价:相同场景需要更多高斯基元
Gaussian Opacity Fields (GOF)(NeurIPS 2024,arXiv:2404.10772)
在高斯基元上定义连续的不透明度场,允许直接用等值面(Marching Cubes)提取网格,质量接近NeRF级别的网格重建。
SuGaR(CVPR 2024,arXiv:2311.12775)
Surface Gaussian Regularization:在3DGS训练中加入正则化项,鼓励高斯基元贴合表面,然后用泊松重建提取网格。
方法 |
渲染质量 |
几何质量 |
速度 |
|---|---|---|---|
原版3DGS |
极高 |
差 |
实时 |
2DGS |
高 |
好 |
实时 |
GOF |
高 |
很好 |
接近实时 |
SuGaR |
中 |
中 |
慢 |
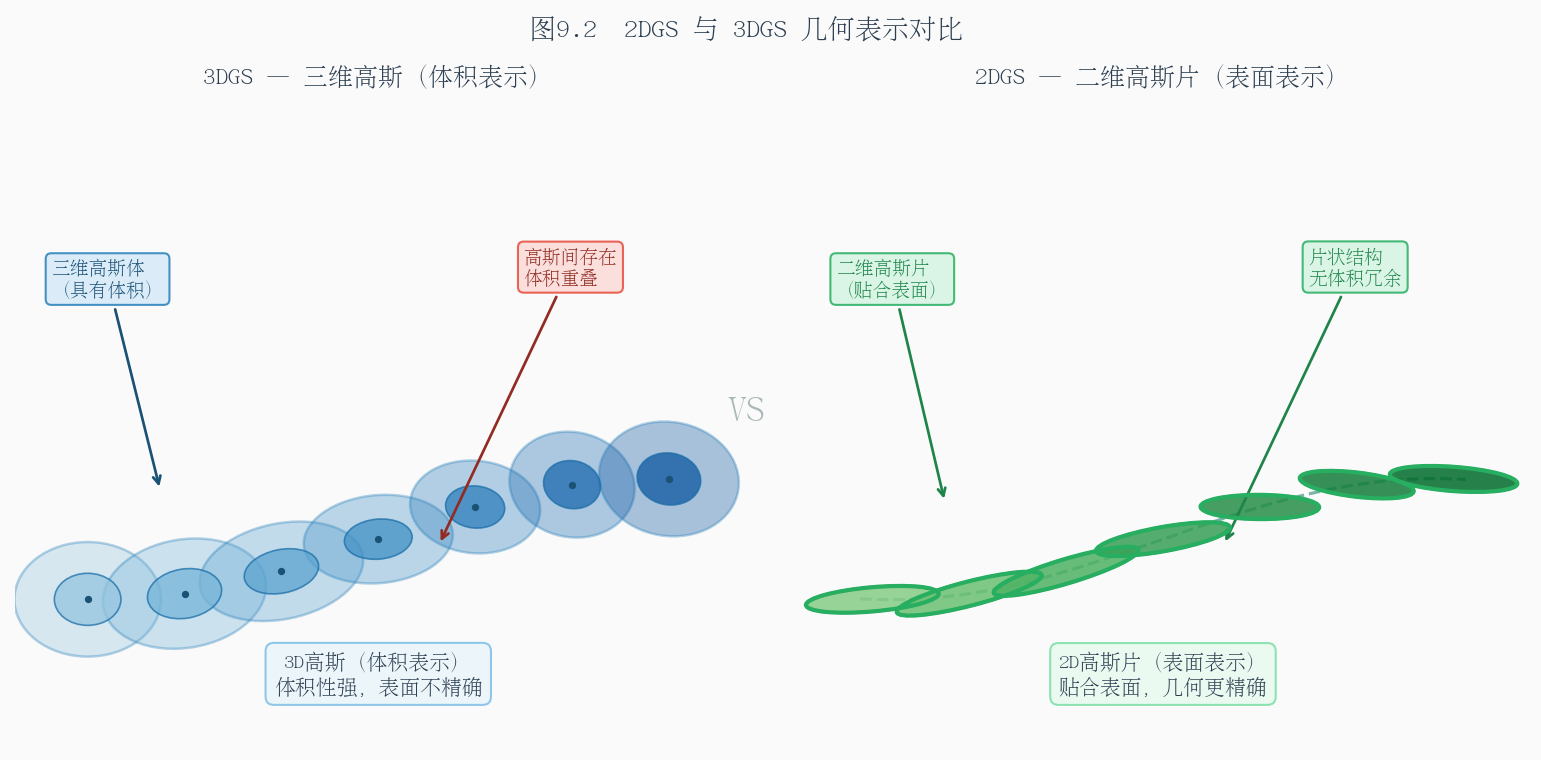
思考题:2DGS 用圆盘替换椭球,意味着每个基元少了一个维度的自由度。这在表示有厚度的半透明物体(如玻璃、头发)时会遇到什么问题?
9.3 动态场景与视频
问题:原版3DGS假设静态场景,无法处理视频中的运动物体。
代表工作
4D Gaussians(ICLR 2024,arXiv:2310.17914)
在高斯基元中加入时间维度:每个高斯有一个随时间变化的变形场(Deformation Field),用小型MLP预测时刻 \(t\) 时的位置/形状偏移。
Deformable 3D Gaussians(CVPR 2024,arXiv:2309.13101)
类似思路,用MLP预测每个时间步的高斯变形,适合单目视频输入。
SplatFields(ECCV 2024,arXiv:2409.11211)
用神经场(Neural Field)作为动态高斯的底层表示,支持更复杂的非刚性变形。
Dynamic 3DGS(CVPR 2024,arXiv:2308.09713)
假设场景中刚体运动,每个高斯有独立的运动参数,适合机械、刚体场景。
2025年方向:物理驱动的动态高斯(PhysGaussian,加入弹性/塑性变形)、流体高斯(处理液体表面)正在快速发展。
思考题:动态3DGS通常需要密集的多视角视频(多相机同步)。如果只有单目视频(手机拍摄),重建动态场景会遇到什么根本性困难?(提示:深度歧义和运动歧义同时存在)
9.4 大场景与城市级重建
问题:原版3DGS在大场景中(>100米范围)会出现"高斯爆炸"(远处高斯退化)和内存溢出问题。
代表工作
VastGaussian(CVPR 2024,arXiv:2402.17427)
将大场景分块训练,每块独立优化,最后拼接。加入去天空处理和外观解耦(消除不同图像间的光照差异)。
CityGaussian(ECCV 2024,arXiv:2404.01133)
自适应层次化(Level-of-Detail,LOD)高斯表示:远处用少而大的高斯,近处用多而小的高斯。支持城市级别(数平方公里)场景。
GaussianWorld(2025,arXiv:2501.00316)
可扩展的开放世界场景表示,支持在线增量扩展(边探索边建图),具有语义感知的场景组织。
核心技术挑战:
挑战 |
解决思路 |
|---|---|
远处高斯退化 |
球面映射(Sky Box)+ 场景规范化 |
内存溢出 |
流式训练(分块加载) |
光照不一致 |
外观解耦(Appearance Decoupling) |
精细度不足 |
LOD层次高斯 |
思考题:无人机俯拍城市的图像数据,与地面环绕拍摄的数据,在COLMAP重建时会遇到什么不同的挑战?如何设计拍摄轨迹来覆盖建筑的立面细节?
9.5 文本/图像驱动生成
问题:3DGS需要大量真实图像作为输入。如果没有图像,能否从文本描述或单张图像直接生成3DGS场景?
代表工作
GaussianDreamer(CVPR 2024,arXiv:2312.14231)
用文本驱动的扩散模型(如 Stable Diffusion 3D)生成初始点云,然后用3DGS优化渲染质量。"从文字到可渲染3D场景",约15分钟生成。
DreamGaussian(ICLR 2024,arXiv:2309.16653)
从单张图像生成3DGS场景:先用diffusion model做360度图像补全,再用3DGS优化。约2分钟完成。
GaussianEditor(CVPR 2024,arXiv:2311.14521)
文本驱动的场景编辑:输入"把椅子变成木质风格",系统自动找到对应高斯并修改。
Instruct-GS2GS(ECCV 2024,arXiv:2403.14302)
基于自然语言指令的3DGS场景编辑,利用InstructPix2Pix做图像级别编辑后反向优化高斯参数。
思考题:GaussianDreamer 生成的场景在"外观多样性"上与基于真实图像训练的3DGS有什么本质差异?生成内容为什么难以完全逼真?
9.6 语义理解与场景分析
问题:原版3DGS只有外观信息(颜色),没有语义信息(这是椅子、那是桌子)。加入语义信息可以支持场景理解、目标检测、虚拟编辑等任务。
代表工作
Gaussian Grouping(CVPR 2024,arXiv:2312.00732)
无需额外标注,通过聚类3DGS高斯基元实现实例级别的语义分割。输入 Segment Anything Model (SAM) 的2D分割结果,在3D中一致性地传播到高斯层面,实现任意物体的3D选中和编辑。
Feature 3DGS(CVPR 2024,arXiv:2312.03203)
将2D基础模型(CLIP、DINO、SAM)的特征向量蒸馏到3DGS高斯基元中,实现开放词汇查询("找出所有椅子")。
LangSplat(CVPR 2024,arXiv:2312.16084)
将CLIP语言特征嵌入3DGS,支持自然语言驱动的3D目标定位。
OpenGaussian(2024,arXiv:2406.11421)
开放词汇3D场景理解,支持任意语言查询定位三维物体。
思考题:Feature 3DGS 把2D特征蒸馏到3D高斯,蒸馏时如何处理同一个高斯从不同视角看到的特征不一致问题?(提示:类比球谐系数处理视角相关颜色的方式)
9.7 光照分解与重光照
问题:原版3DGS将光照"烘焙"进球谐系数,更换光照环境需要重新训练。重光照(Relighting)是指在新的光照环境下渲染原场景。
代表工作
Relightable 3DGS(NeurIPS 2024,arXiv:2311.09897)
将每个高斯的外观分解为:漫反射颜色(Diffuse)、镜面反射参数(BRDF)、可见度(Visibility)。训练后可以在任意新光照下重新渲染。
GaussianShader(2024,arXiv:2311.17977)
为3DGS加入可学习的着色器,建模高光、法线、粗糙度等PBR(基于物理的渲染)参数。
GS-IR(CVPR 2024,arXiv:2311.16473)
从3DGS恢复材质(BRDF)和光照(环境贴图),支持重光照和材质编辑。
2025年趋势: 结合神经SDF和3DGS的混合方法,在高保真渲染和精确材质估计之间取得更好的平衡。
思考题:在有强烈镜面反射的场景(如不锈钢水壶),重光照时需要考虑互反射(Inter-reflection)(物体间相互反射光)。现有的重光照3DGS方法能处理这种效果吗?
9.8 人体与Avatar建模
问题:人体是视频生成、VR/AR、虚拟试穿最重要的对象。用3DGS建模可驱动的人体模型是热点方向。
代表工作
GaussianAvatars(CVPR 2024,arXiv:2312.02069)
将高斯基元绑定到FLAME人脸模型上,通过驱动FLAME参数实现面部表情和头部姿态控制。高精度、实时渲染的人脸重建。
SplattingAvatar(CVPR 2024,arXiv:2403.05087)
将高斯基元绑定到SMPL人体模型上,实现全身可驱动的人体Avatar。
Human Gaussian Splatting(CVPR 2024,arXiv:2311.17113)
单目视频重建可动画的人体高斯模型,不需要多摄像机系统。
GPS-Gaussian(CVPR 2024,arXiv:2312.02155)
实时生成任意姿态下的人体Gaussian Splatting,支持实时传输和渲染。
思考题:FLAME/SMPL模型是预建的参数化人体/人脸模型,有固定的拓扑结构。将高斯绑定到这类模型上,会在什么情况下失败?(提示:考虑衣物、头发、手持物品等非模型元素)
9.9 自动驾驶仿真
问题:自动驾驶的感知模型需要大量训练数据,真实采集成本高。用3DGS重建真实驾驶场景,可以便宜地生成多样化训练数据。
代表工作
HUGSIM(arXiv 2025,arXiv:2501.12320)
统一的闭环自动驾驶仿真框架:重建驾驶场景,支持相机、LiDAR等多传感器模拟,支持闭环测试(仿真中控制车辆并实时渲染新视角)。
EmerNeRF(ICLR 2024,arXiv:2311.02077)
将驾驶场景分解为静态背景(3DGS)和动态前景(时序高斯),并加入LiDAR深度监督。
DrivingGaussian(CVPR 2024,arXiv:2312.07920)
专为驾驶场景设计的复合高斯表示:增量式重建沿途场景,支持动态物体的独立建模。
Street Gaussians(ECCV 2024,arXiv:2401.01339)
将驾驶场景中的动态车辆用独立的3DGS模型表示,实现动态目标的精确重建和自由控制。
工业落地进展(2025):
Wayve、Waymo等公司已将3DGS类方法用于感知训练数据增强
传感器级别真实性(LiDAR点云统计一致性)是当前主要评测维度
思考题:在闭环仿真中,当自动驾驶车辆偏离原始录制轨迹时,3DGS需要渲染从训练时未曾见过的视角拍摄的场景。这种"外推渲染"会出现什么问题?如何缓解?
9.10 SLAM 与实时建图
问题:传统3DGS需要预先收集所有图像(离线),无法支持机器人实时建图(SLAM)场景中的在线、增量建图需求。
代表工作
3DGS-SLAM(CVPR 2024,arXiv:2312.02126)
将3DGS场景表示与实时SLAM系统结合:相机位姿跟踪(Tracking)和场景建图(Mapping)交替进行,实现实时、增量式的3DGS建图。
SplaTAM(CVPR 2024,arXiv:2312.02126)
简洁优雅的高斯SLAM实现,将整个SLAM流程简化为高斯基元的在线优化问题,在TUM RGB-D数据集上达到sota。
MonoGS(CVPR 2024,arXiv:2405.06241)
单目(仅RGB,无深度传感器)的高斯SLAM,在未知相机位姿下实时建图,是最接近实用部署的方案。
在线建图的工程挑战:
挑战 |
说明 |
|---|---|
闭环检测 |
重新访问已建图区域时需要纠正累积误差 |
实时性 |
Tracking和Mapping需在33ms内完成 |
内存管理 |
无限增长的高斯需要有上限策略 |
一致性 |
高斯更新时不能破坏已建图区域的质量 |
思考题:3DGS-SLAM 在实时建图时,当相机遇到之前见过的区域(闭环),高斯的位置和形状需要全局调整(Bundle Adjustment)。这与原版3DGS的离线BA有什么不同?在线BA面临哪些挑战?
9.11 阅读前沿论文的方法论
检索工具
arXiv cs.CV:arxiv.org/list/cs.CV/recent,每天更新,是最快看到新工作的地方
Semantic Scholar:semanticscholar.org,支持引用关系搜索和相关论文推荐
Papers With Code:paperswithcode.com,附带代码链接和benchmark排行榜
Awesome-3D-Gaussian-Splatting:github.com/MrNeRF/awesome-3D-gaussian-splatting,社区维护的3DGS论文列表
15分钟快速判断论文价值
摘要(2分钟):解决了什么问题?贡献是什么?结果超过SOTA多少?
图1和实验表格(5分钟):效果图是否直观?定量数字是否比较公平?有没有消融实验?
方法核心图(5分钟):架构图是否清晰?新颖性体现在哪里?
限制和未来工作(3分钟):作者自己承认的局限是什么?这说明什么没解决?
跟踪2025-2026新进展的工作流
每周检索命令(在arXiv搜索):
搜索词:gaussian splatting + 年份
过滤:cs.CV + 最近7天
排序:相关性
推荐订阅 Daily Papers(Hugging Face)或 arxiv-daily。
判断"值得精读"的快速筛选标准:
被大组/知名实验室提交(INRIA、Stanford、CMU、UCB、腾讯AI、字节、商汤等)
在顶会(CVPR/ICCV/ECCV/SIGGRAPH/NeurIPS/ICLR)录用
代码已开源(代码开源=作者对结果有信心)
在多个数据集上都有改善(不是只在一个特殊数据集上好)
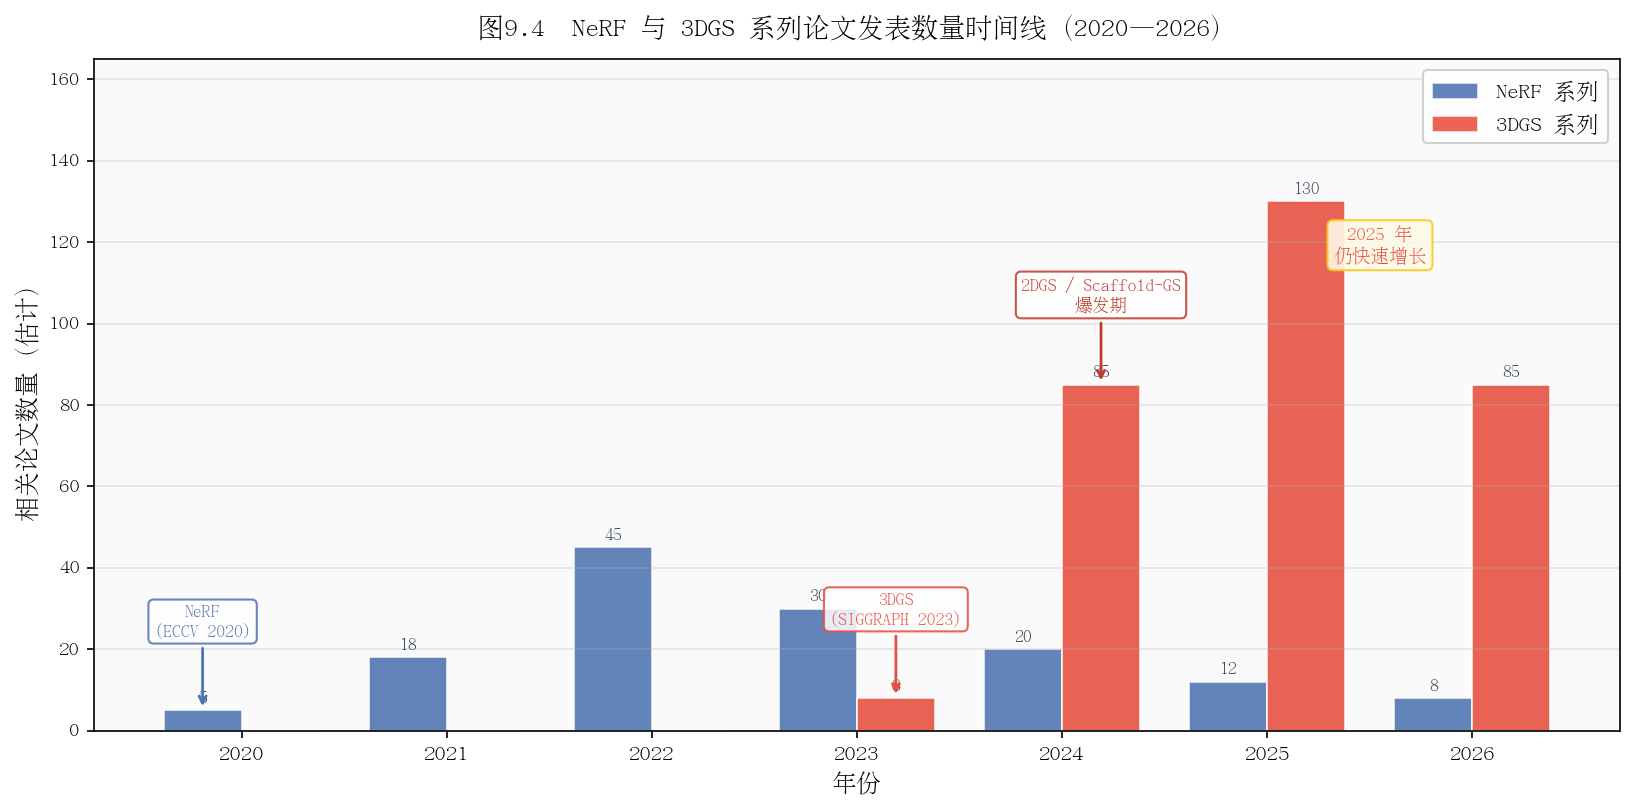
思考题:3DGS领域每周都有数篇新论文。如何判断一篇新论文的贡献是"真正的改进"还是"刷数字"(只在特定设置下有效,无法泛化)?
本章小结
截至2026年中,3DGS已从单一方法演变为完整的方向生态:
方向 |
代表方法 |
成熟度 |
|---|---|---|
压缩与效率 |
Scaffold-GS, gsplat |
成熟,已有工程部署 |
表面重建 |
2DGS, GOF |
较成熟,可用于测量 |
动态场景 |
4D Gaussians, Deformable |
研究阶段,效果有限 |
大场景 |
VastGaussian, CityGaussian |
初步成熟 |
语义理解 |
Gaussian Grouping, Feature 3DGS |
较成熟 |
重光照 |
Relightable 3DGS |
研究阶段 |
自动驾驶 |
HUGSIM, Street Gaussians |
工业落地中 |
SLAM |
3DGS-SLAM, SplaTAM |
实验室级别 |
推荐阅读
Awesome-3D-Gaussian-Splatting — 持续维护的论文列表,新论文优先在此出现
3DGS Surveys — Gaussian Splatting综述论文(2024)
Papers With Code - Gaussian Splatting — 实时benchmark排行榜
上一章:第八章:数据准备与训练实战 | 下一章:第十章:成为贡献者——如何迭代改进系统